Synchronní stroje – motory, generátory a kompenzátory

Synchronní stroje jsou střídavé elektrické stroje, ve kterých se rotor a magnetické pole statorových proudů otáčejí synchronně.
Synchronní generátor je hlavní elektrický stroj, který generuje jak činný, tak jalový výkon v elektrických systémech.
Jako motor má synchronní stroj také velmi široké možnosti použití. Přirozeně, vzhledem k rozmanitosti provozních podmínek synchronního stroje v normálních a abnormálních režimech, jakož i v přechodných procesech, je přikládán velký význam rozvoji jeho teorie.
Nejdůležitější otázky související se zajištěním spolehlivosti synchronního stroje v provozu jsou:
- chování synchronního stroje v asynchronních režimech;
- stabilita synchronního stroje;
- chování synchronního stroje v asymetrických režimech;
- regulace buzení synchronního stroje;
- provoz synchronního stroje na síti srovnatelného výkonu.
Třífázové synchronní generátory jsou nejvýkonnější elektrické stroje. Jednotková kapacita synchronních generátorů u vodních elektráren je 640 MW a u tepelných elektráren – 8 – 1200 MW.
U synchronního stroje je jedno z vinutí připojeno k elektrické síti střídavého proudu a druhé je buzeno stejnosměrným proudem. Vinutí střídavého proudu se nazývá vinutí kotvy.
Vinutí kotvy převádí veškerou elektromagnetickou energii synchronního stroje na elektrickou energii a naopak. Proto bývá umístěn na statoru, který se nazývá kotva.
Budící vinutí spotřebuje 0,3 – 2 % převáděného výkonu, proto je obvykle umístěno na rotujícím rotoru, kterému se říká induktor a nízký budicí výkon je přiváděn přes sběrací kroužky nebo bezkontaktní budicí zařízení.
Magnetické pole kotvy se otáčí synchronní rychlostí n1 = 60f1/p, ot./min,
kde p = 1,2,3. 64, atd. — počet párů tyčí.
Při frekvenci průmyslové sítě f1 = 50 Hz, počet synchronních rychlostí při různém počtu pólů: 3000, 1500, 1000 atd.). Protože magnetické pole induktoru je vzhledem k rotoru stacionární, pro kontinuální interakci mezi poli induktoru a kotvy se musí rotor otáčet stejnou synchronní rychlostí.
Konstrukce synchronních strojů
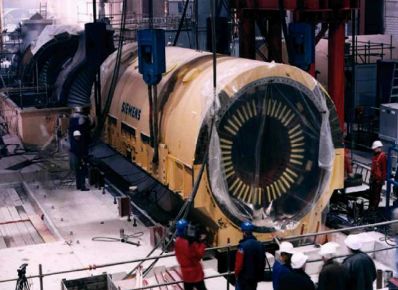
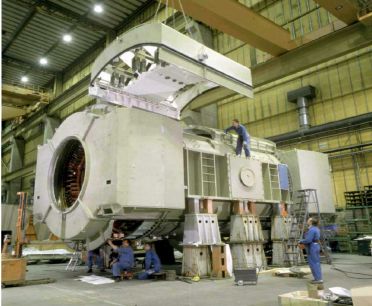
Stator synchronního stroje s třífázovým vinutím se neliší od konstrukce statoru asynchronního stroje a rotor s budicím vinutím se dodává ve dvou typech – s vyčnívajícím pólem a bez vyčnívajícího pólu.
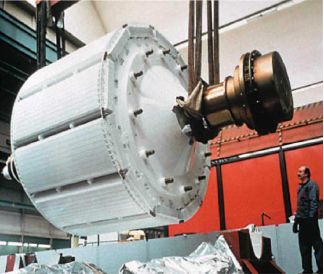
Při vysokých rychlostech a malém počtu pólů se používají rotory s nevyčnívajícími póly, které mají robustnější konstrukci a při nízkých otáčkách a velkém počtu pólů se používají rotory s vyčnívajícími póly prefabrikované konstrukce. Pevnost takových rotorů je menší, ale snáze se vyrábějí a opravují.
Rotor s výrazným pólem:
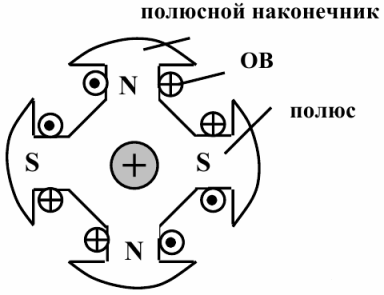
Používají se u synchronních strojů s velkým počtem pólů, a tedy relativně nízkým n. HPP (vodíkové generátory) – frekvence n od 60 do několika set otáček za minutu.
Nejvýkonnější vodíkové generátory mají průměr rotoru 12 m s délkou 2,5 m, p – 42 a n = 143 ot./min.
Nevýrazný pólový rotor:
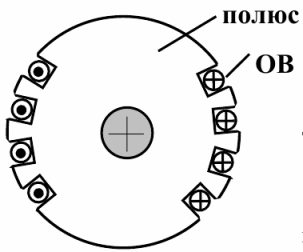
Vinutí – ve štěrbinách rotoru, průměr d = 1,2 – 1,3 m, délka aktivního rotoru maximálně 6,5 m Tepelné elektrárny, jaderné elektrárny (turbinogenerátory). S = 500 000 kVA v jednom stroji n = 3000 nebo 1500 ot/min (1 nebo 2 páry pólů).
Kromě budícího vinutí je rotor vybaven tlumičem nebo tišším vinutím, které se používá pro rozběh u synchronních motorů.
Toto vinutí je vyrobeno podobně jako vinutí klece nakrátko, jen s mnohem menším průřezem, protože hlavní objem rotoru zabírá budicí vinutí. U rotorů bez vyčnívajících pólů plní roli vinutí tlumiče plochy plných zubů rotoru a vodivé klíny v drážkách.
Stejnosměrný proud do budícího vinutí synchronního stroje lze napájet ze speciálního generátoru stejnosměrného proudu namontovaného na hřídeli stroje a nazývaného budič, nebo ze sítě přes polovodičový usměrňovač.
Viz také k tomuto tématu:
Účel a konstrukce synchronních strojů
Synchronní stroj může pracovat jako generátor nebo jako motor. Synchronní stroj může fungovat jako motor, pokud je do jeho statorového vinutí přiváděn třífázový proud ze sítě. V tomto případě, v důsledku interakce magnetických polí statoru a rotoru, pole statoru táhne rotor spolu s ním. V tomto případě se rotor otáčí stejným směrem a stejnou rychlostí jako pole statoru.
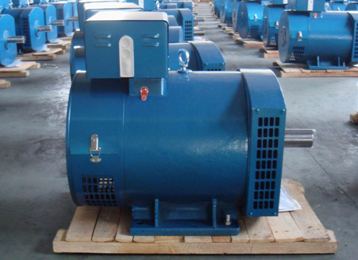
Nejrozšířenější je generátorový režim provozu synchronních strojů a téměř veškerá elektrická energie je generována synchronními generátory. Synchronní motory se používají s výkony nad 600 kW a do 1 kW jako mikromotory. Synchronní generátory pro napětí do 1000 V se používají v jednotkách pro autonomní napájecí systémy.
Jednotky s těmito generátory mohou být stacionární nebo mobilní. Většina jednotek se používá s dieselovými motory, ale mohou být poháněny plynovými turbínami, elektromotory a benzínovými motory.
Synchronní motor se od synchronního generátoru liší pouze vinutím rozběhové klapky, což by mělo zajistit dobré startovací vlastnosti motoru.
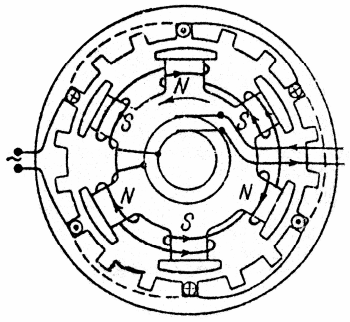
Schéma šestipólového synchronního generátoru. Jsou znázorněny řezy vinutí jedné fáze (tři vinutí zapojené do série). Vinutí dalších dvou fází zapadá do volných štěrbin znázorněných na obrázku. Fáze jsou spojeny do hvězdy nebo trojúhelníku.
Režim generátoru: motor (turbína) roztáčí rotor, jehož vinutí je napájeno konstantním napětím a vzniká proud vytvářející konstantní magnetické pole. Magnetické pole rotuje s rotorem, křižuje statorová vinutí a indukuje v nich EMF stejné velikosti a frekvence, ale posunuté o 1200 (symetrický třífázový systém).
Režim motoru: vinutí statoru je připojeno k třífázové síti a vinutí rotoru je připojeno ke zdroji stejnosměrného proudu. V důsledku interakce točivého magnetického pole stroje se stejnosměrným proudem budícího vinutí vzniká moment Mvr, který způsobuje otáčení rotoru rychlostí magnetického pole.
Mechanická charakteristika synchronního motoru – závislost n(M) – je horizontální úsečka.
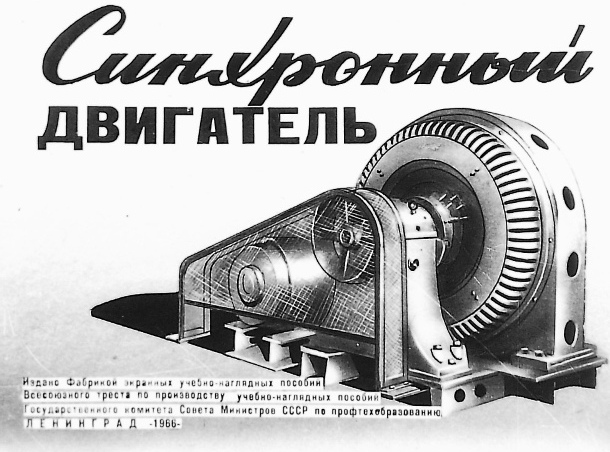
Vzdělávací filmový pás – „Synchronous Motors“, vytvořený továrnou na vzdělávací vizuální pomůcky v roce 1966.
Můžete se na to podívat zde: Filmový pás „Synchronous Motor“
Aplikace synchronních motorů
Široké používání asynchronních motorů s výrazným nedostatečným zatížením komplikuje provoz energetických systémů a stanic: účiník v systému klesá, což vede k dalším ztrátám ve všech zařízeních a vedeních a také k jejich nedostatečnému využití činného výkonu. Proto vyvstala potřeba použít synchronní motory, zejména u mechanismů s vysoce výkonnými pohony.
Synchronní motory mají oproti asynchronním velkou výhodu, totiž že díky buzení stejnosměrným proudem mohou pracovat s cos phi = 1 a nespotřebovávají jalový výkon ze sítě a při provozu s přebuzením dokonce dodávají jalový výkon do sítě. . V důsledku toho se zlepšuje účiník sítě a snižuje se úbytek napětí a ztráty v ní a zvyšuje se účiník generátorů pracujících v elektrárnách.
Maximální točivý moment synchronního motoru je úměrný U a pro asynchronní motor U 2.
Při poklesu napětí si tedy synchronní motor zachovává větší zatížitelnost. Využití možnosti zvýšení budícího proudu synchronních motorů navíc umožňuje zvýšit jejich provozní spolehlivost při nouzových poklesech napětí v síti a zlepšit v těchto případech provozní podmínky elektrizační soustavy jako celku.
Díky větší vzduchové mezeře jsou dodatečné ztráty v oceli a v kleci rotoru u synchronních motorů menší než u asynchronních motorů, díky čemuž je účinnost synchronních motorů obvykle vyšší.
Na druhou stranu je konstrukce synchronních motorů složitější než u indukčních motorů s kotvou nakrátko a navíc musí mít synchronní motory budič nebo jiné zařízení pro napájení budicího vinutí stejnosměrným proudem. V důsledku toho jsou synchronní motory ve většině případů dražší než asynchronní motory s kotvou nakrátko.
Při provozu synchronních motorů vznikaly značné potíže s jejich spouštěním. Tyto obtíže byly nyní překonány.
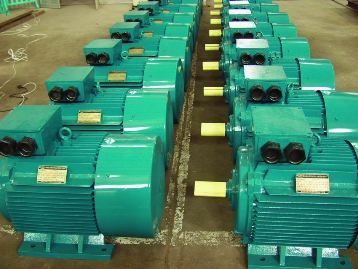
Obtížnější je také spouštění a řízení otáček synchronních motorů. Přesto je výhoda synchronních motorů tak velká, že při vysokých výkonech je vhodné je použít všude tam, kde nejsou vyžadovány časté spouštění a zastavování a regulace otáček (motorgenerátory, výkonná čerpadla, ventilátory, kompresory, mlýny, drtiče atd. .).
Synchronní kompenzátory jsou navrženy tak, aby kompenzovaly účiník sítě a udržovaly normální úroveň síťového napětí v oblastech, kde se koncentruje spotřebitelská zátěž. Normální režim je přebuzený režim činnosti synchronního kompenzátoru, kdy dodává do sítě jalový výkon.
V tomto ohledu se kompenzátory, stejně jako kondenzátorové baterie instalované na spotřebitelských rozvodnách sloužících ke stejným účelům, nazývají také generátory jalového výkonu. V období poklesu zátěže spotřebitelů (například v noci) je však často nutné provozovat synchronní kompenzátory také v podbuzeném režimu, kdy spotřebovávají indukční proud a jalový výkon ze sítě, protože v těchto případech napětí sítě má tendenci se zvyšovat a pro její udržení na normální úrovni je nutné zatížit síť indukčními proudy, které v ní způsobí další poklesy napětí.
K tomu je každý synchronní kompenzátor vybaven automatickým buzením nebo regulátorem napětí, který reguluje velikost svého budícího proudu tak, aby napětí na svorkách kompenzátoru zůstalo konstantní.
Telegramový kanál pro ty, kteří se chtějí každý den učit nové a zajímavé věci: Škola pro elektrikáře
Zjednodušte si výpočty elektrických obvodů, parametrů zařízení a dalších elektrotechnických úkolů s touto praktickou aplikací: Online kalkulačka elektrotechniky
Rozvíjejte své profesní dovednosti:
Vyberte si vhodný formát a témata!